
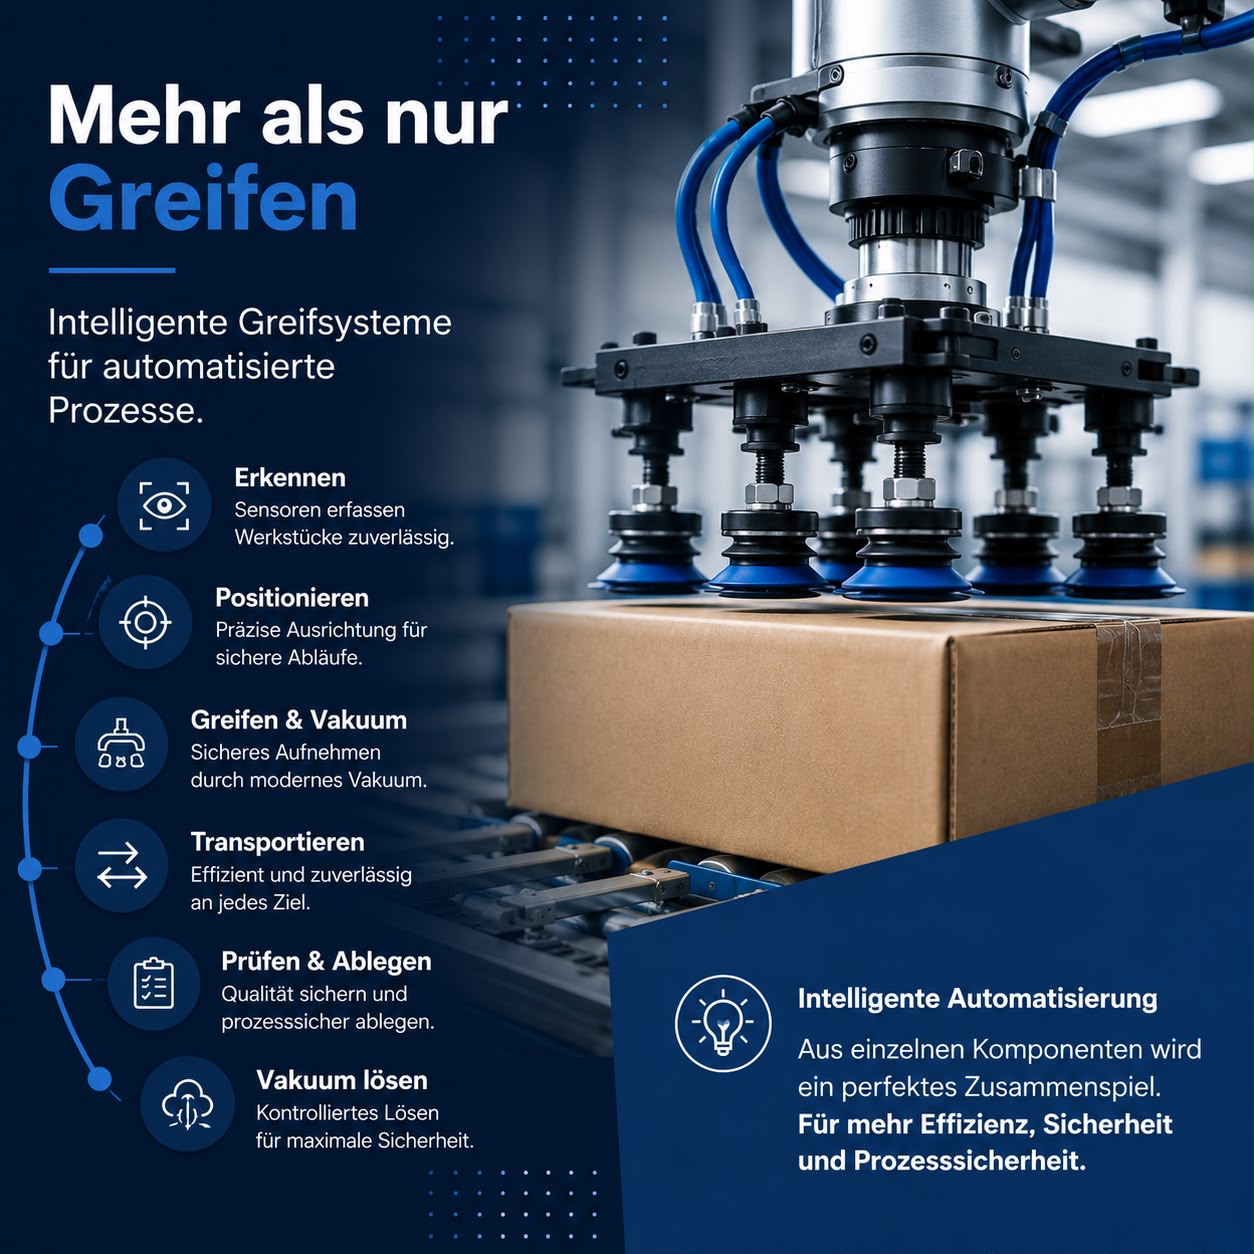
Die Intralogistik steht vor großen Herausforderungen: steigende Anforderungen an Liefergeschwindigkeit, zunehmende Variantenvielfalt, Fachkräftemangel und der Wunsch nach effizienteren Prozessen. Unternehmen suchen deshalb nach Möglichkeiten, Materialflüsse zu automatisieren und gleichzeitig flexibel zu bleiben.
Robotik spielt dabei eine immer wichtigere Rolle. Mobile Roboter, Cobots und klassische Industrieroboter übernehmen heute Transport-, Pick-and-Place-, Verpackungs- und Palettieraufgaben.
Doch ein Roboter allein macht einen Prozess noch nicht effizient.
Entscheidend ist das Zusammenspiel aus Roboter, Greifsystem, Vakuumtechnik, Sensorik und Steuerung. Gerade der End-of-Arm-Tooling-Bereich – kurz EOAT – ist dabei ein zentraler Faktor.
Der Roboter ist nur so gut wie sein Greifer
In automatisierten Anwendungen wird häufig über Roboterachsen, Traglasten und Geschwindigkeit gesprochen. Weniger Aufmerksamkeit bekommt manchmal die Komponente, die tatsächlich mit dem Produkt in Kontakt kommt: der Greifer.
Der Endeffektor entscheidet darüber, ob ein Produkt sicher aufgenommen, transportiert und wieder abgelegt werden kann.
In der Intralogistik sind die Anforderungen dabei sehr unterschiedlich. Kartons, Kunststoffbehälter, Folienverpackungen, Säcke, Bleche oder empfindliche Produkte benötigen jeweils eine passende Greiflösung.
Genau hier kommen Vakuumsauger und EOAT-Komponenten ins Spiel.

Die richtige Saugerauswahl macht den Unterschied
Nicht jeder Vakuumsauger eignet sich für jede Anwendung.
Ein glatter Karton stellt andere Anforderungen als eine poröse Verpackung. Eine flexible Folie verhält sich anders als ein starres Kunststoffteil. Auch Verschmutzungen, Oberflächenstruktur und Temperatur können Einfluss auf die zuverlässige Aufnahme haben.
Bei der Auswahl spielen deshalb verschiedene Faktoren eine Rolle:
Werkstück:
Wie groß, schwer und empfindlich ist das Produkt?
Oberfläche:
Ist sie glatt, strukturiert, porös oder uneben?
Geschwindigkeit:
Wie schnell muss der Roboter das Werkstück aufnehmen und bewegen?
Umgebung:
Findet die Anwendung in einer sauberen Produktionsumgebung oder beispielsweise in einem staubbelasteten Bereich statt?
Sicherheit:
Wie zuverlässig muss das Werkstück gehalten werden und welche Sicherheitsanforderungen bestehen?
Eine sorgfältig abgestimmte Vakuumlösung kann dadurch nicht nur die Prozesssicherheit erhöhen, sondern auch Taktzeiten verbessern.
Effizienz beginnt beim Detail
In einer automatisierten Anlage können bereits kleine Verbesserungen einen großen Unterschied machen.
Wenn ein Greifer beispielsweise schneller Vakuum aufbaut, zuverlässiger greift oder leichter konstruiert ist, kann sich dies auf den gesamten Prozess auswirken.
Weniger Gewicht am Roboterarm kann höhere Dynamik ermöglichen. Eine optimierte Vakuumerzeugung kann den Energieverbrauch reduzieren. Ein gut abgestimmtes Saugersystem kann Ausschuss und Fehlgriffe vermeiden.
Deshalb lohnt es sich, die Greiftechnik bereits bei der Planung einer Automatisierungslösung zu berücksichtigen – und nicht erst am Ende des Projekts.
Automatisierung braucht individuelle Lösungen
Die perfekte Greiflösung gibt es nicht als Standard für jede Anwendung.
Jede Anlage hat ihre eigenen Anforderungen: Werkstücke, Taktzeiten, Roboter, Umgebung, Sicherheitskonzept und gewünschter Automatisierungsgrad unterscheiden sich.
Für Automatisierungsunternehmen bedeutet das: Die Auswahl der richtigen EOAT-Komponenten kann einen entscheidenden Einfluss auf die Leistungsfähigkeit einer Roboterzelle haben.
Ein kompetenter Partner für Vakuum- und EOAT-Technik kann dabei unterstützen, die passenden Komponenten zusammenzustellen und das Greifsystem auf die jeweilige Anwendung abzustimmen.
Robotik bietet der Intralogistik enormes Potenzial. Doch die Leistungsfähigkeit einer automatisierten Anwendung hängt nicht allein vom Roboter ab.
Der Greifer ist die Schnittstelle zwischen Roboter und Produkt – und damit ein entscheidender Bestandteil des gesamten Prozesses.
Mit der richtigen Kombination aus Vakuumsaugern, Vakuumtechnik und EOAT-Komponenten lassen sich Pick-and-Place-, Palettier-, Depalettier- und Handlingprozesse zuverlässig und flexibel automatisieren.
Wer Intralogistik effizient automatisieren möchte, sollte deshalb nicht nur den Roboter betrachten, sondern das gesamte System.
Denn am Ende zählt nicht, wie schnell sich ein Roboter bewegt – sondern wie zuverlässig und effizient er seine Aufgabe erfüllt.